Engineering the Future of Autonomous Systems
MedhaArc develops sovereign drone platforms, precision robotic automation, and edge intelligence engineered from first principles for mission-critical physical execution.
Technology Pillars
Explore our core technology pillars. Inspect blueprints, embedded hardware specifications, and live mission telemetry.
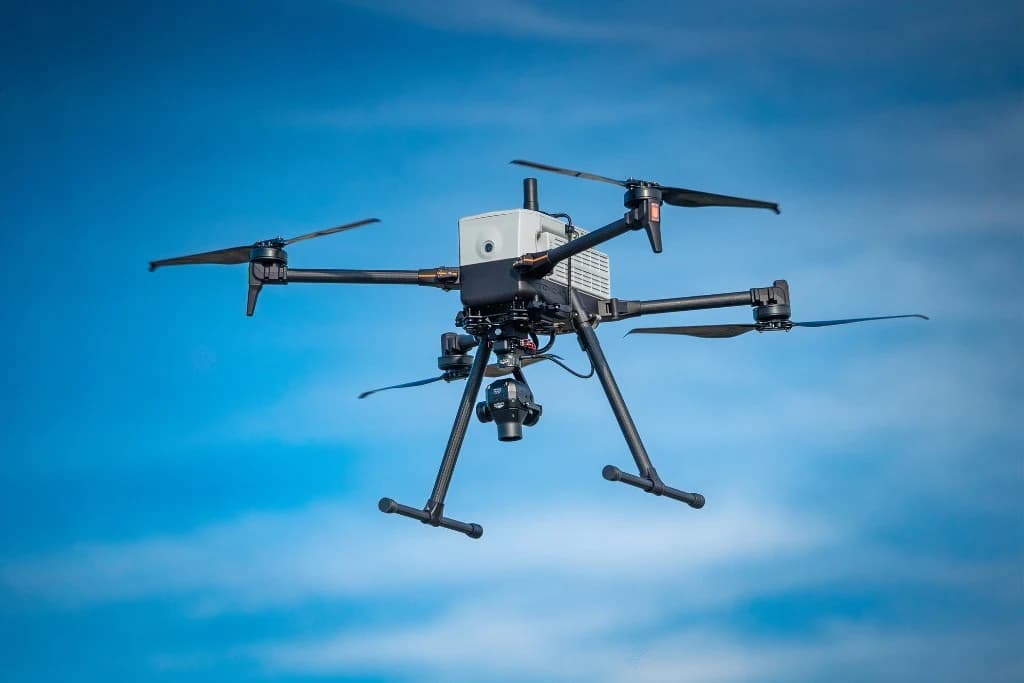
AeroStack – Autonomous Aerial Systems & Flight Avionics
First-principles UAV engineering across manual, assisted, and automated flight envelopes. Triple-redundant isolated IMUs, optical flow for GPS-denied dead reckoning, carbon-composite acoustic damping airframes, and in-house STM32H7 RTOS firmware.
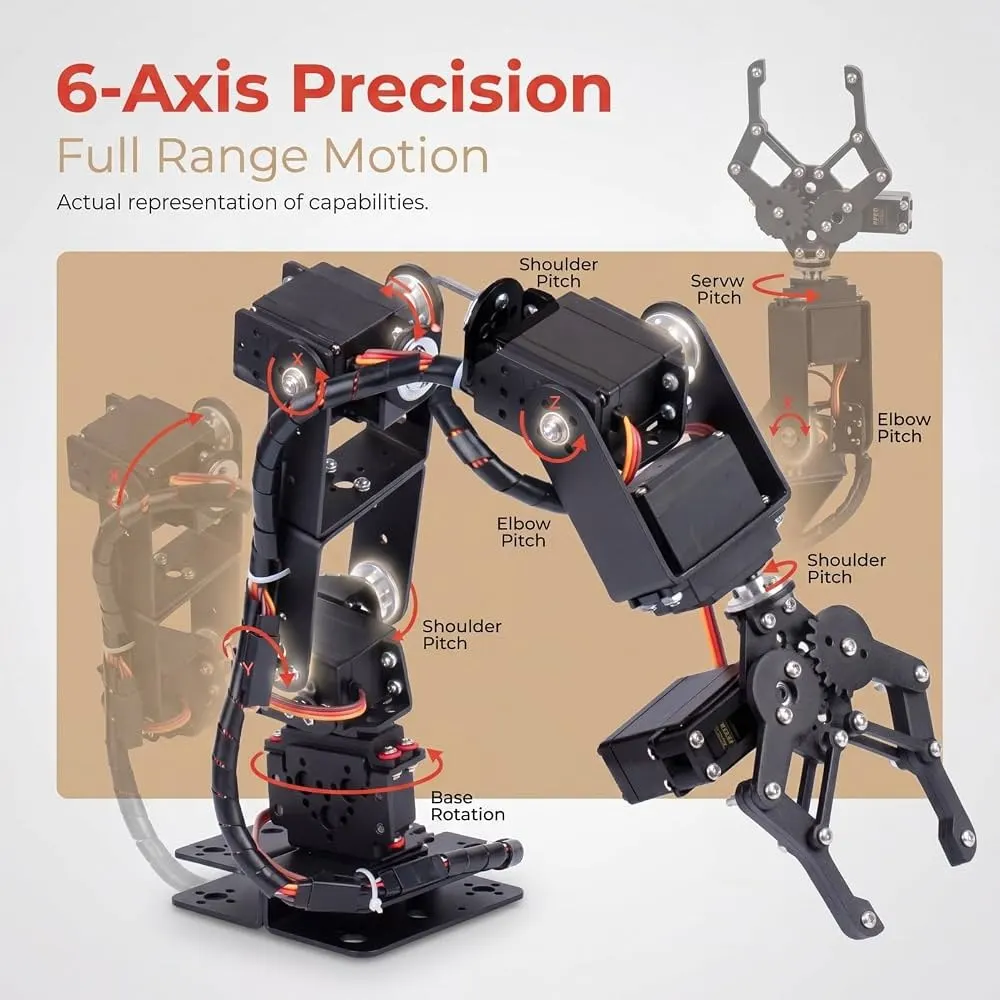
MedhaArm – Sub-Millimeter 6-DOF Industrial Kinematics
Sub-millimeter articulated kinematics engineered with zero-backlash harmonic drive reducers, 17-bit magnetic absolute encoders, Field-Oriented Control (FOC), and native ROS2 Humble EtherCAT/CAN interfaces.
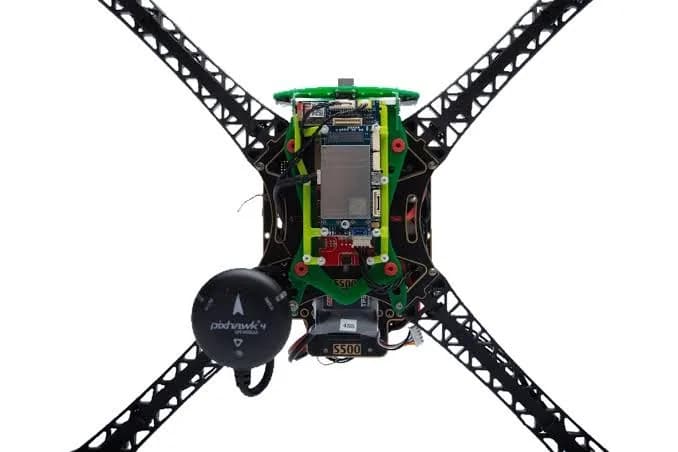
NeuroEdge – Deterministic Zero-Cloud Perception & Vision
Deterministic on-device neural acceleration running pruned, INT8/FP16 quantized vision models (YOLO/VIO) with sub-10ms perception latency—100% offline with zero cloud dependency.
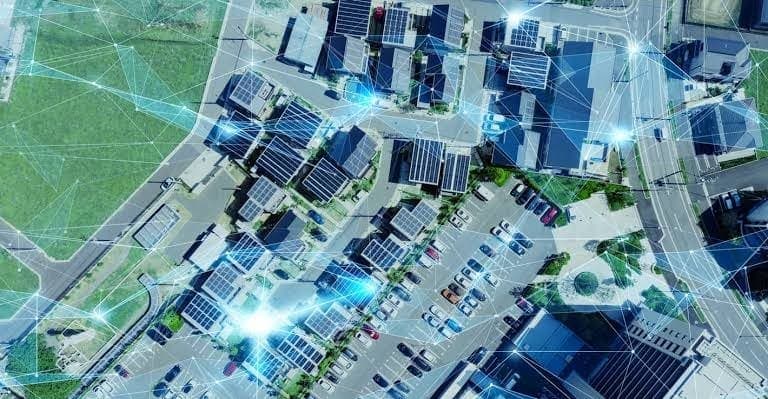
TwinSync – Converged Multi-Agent Operations & Digital Twins
End-to-end mission loop uniting aerial flight payloads, ground manipulators, and distributed telemetry over deterministic CAN 2.0B buses with hardware watchdogs and real-time digital twins.
Where hardware, software, and intelligence converge — systems that sense, compute, and act as one.